Schubvektorsteuerung · seit 2019 Übersicht

Raketen, die sich selbst steuern

Aktiv stabilisierte Modellraketen. Zweiachsige Schubvektorsteuerung, im eigenen Haus entwickelte Avionik und Hardware, die so lange überarbeitet wird, bis die Flugdaten bestätigen, dass sie funktioniert.

@erow_2019 folgen

Schubvektorsteuerung für kleine Feststoffraketen

Ein Feststoffmotor brennt bis zum Ende ab – unabhängig davon, ob die Rakete in die richtige Richtung zeigt. erow baut Raketen, die den Motor statt der Luftströmung lenken: ein zweiachsiges Gimbal, angesteuert von einem eigenentwickelten Flugrechner, der Sensorik, Regelung, Bergung und Funk auf einer einzigen Platine vereint.

Status: Qualifikation am Prüfstand. Ein Flug mit geschlossenem Regelkreis wurde bislang nicht durchgeführt; als Nächstes folgt der erste gelenkte Flugversuch.
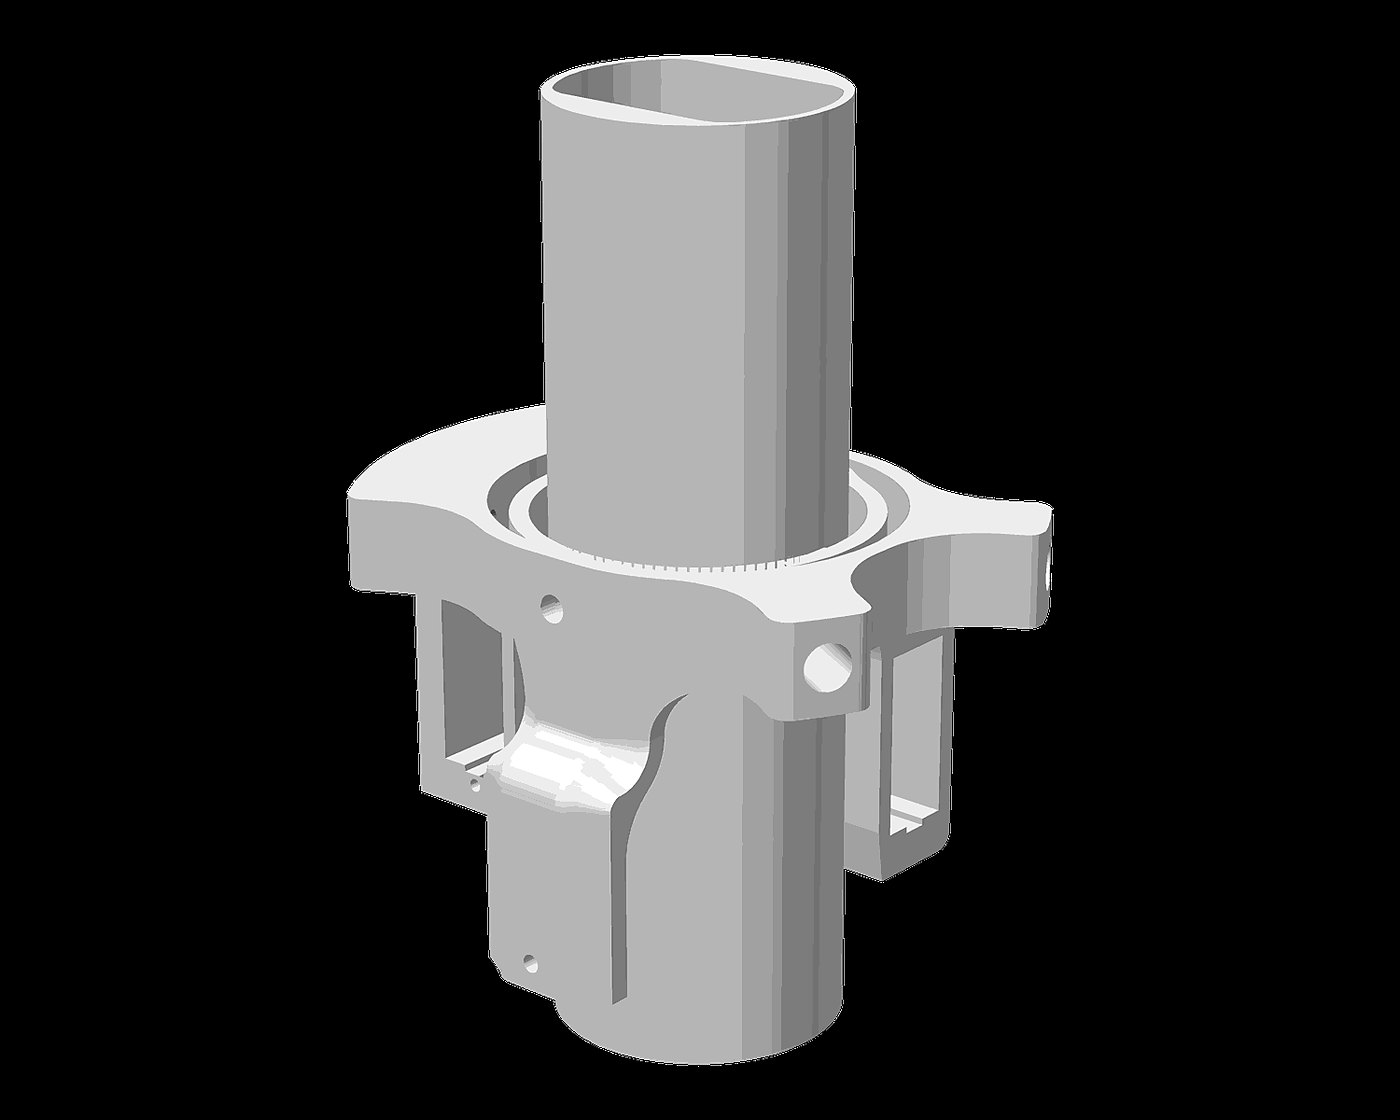
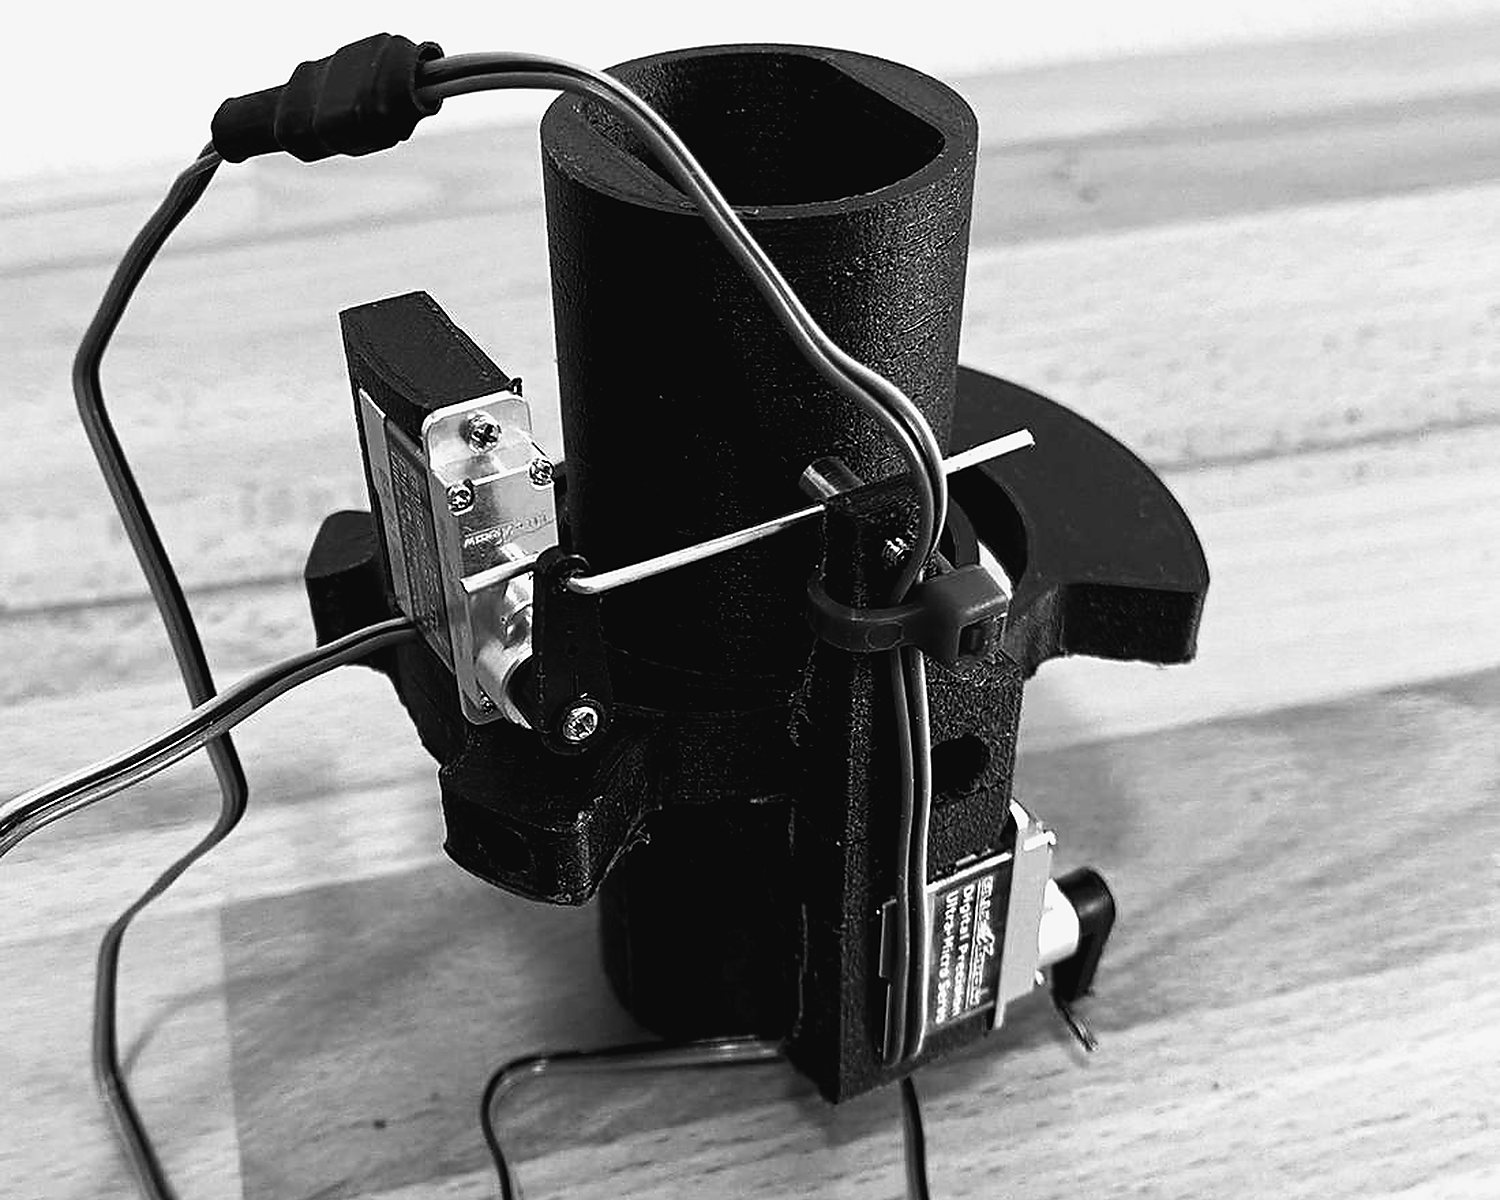
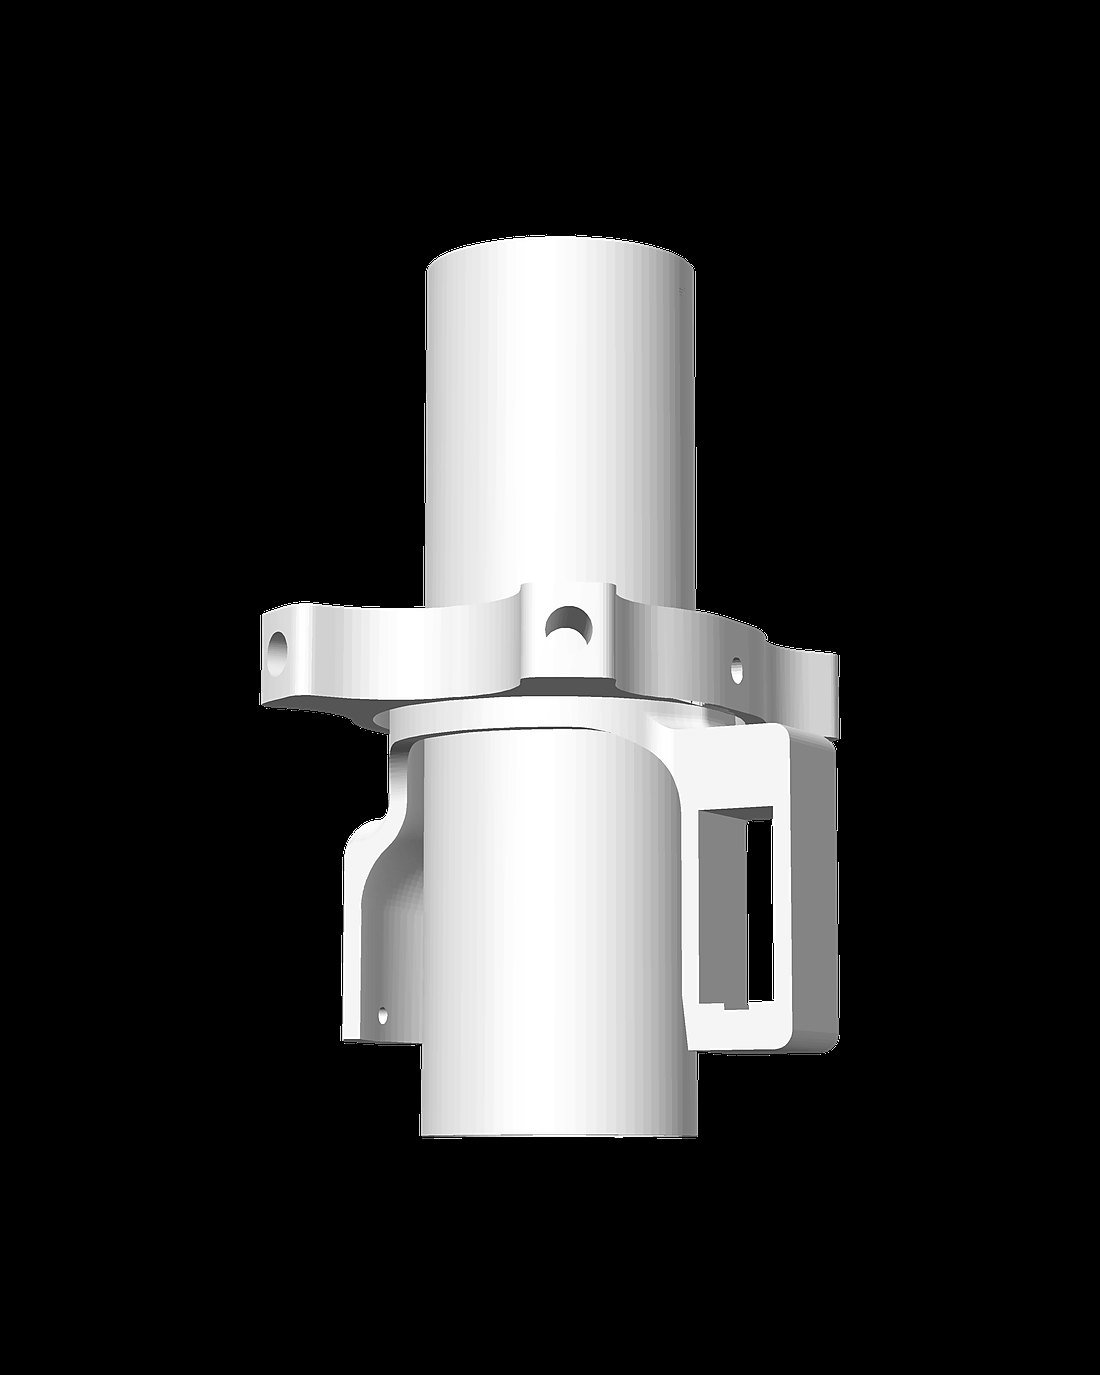
Das Schubvektor-Gimbal mk10, CAD-RenderingGimbal · mk10
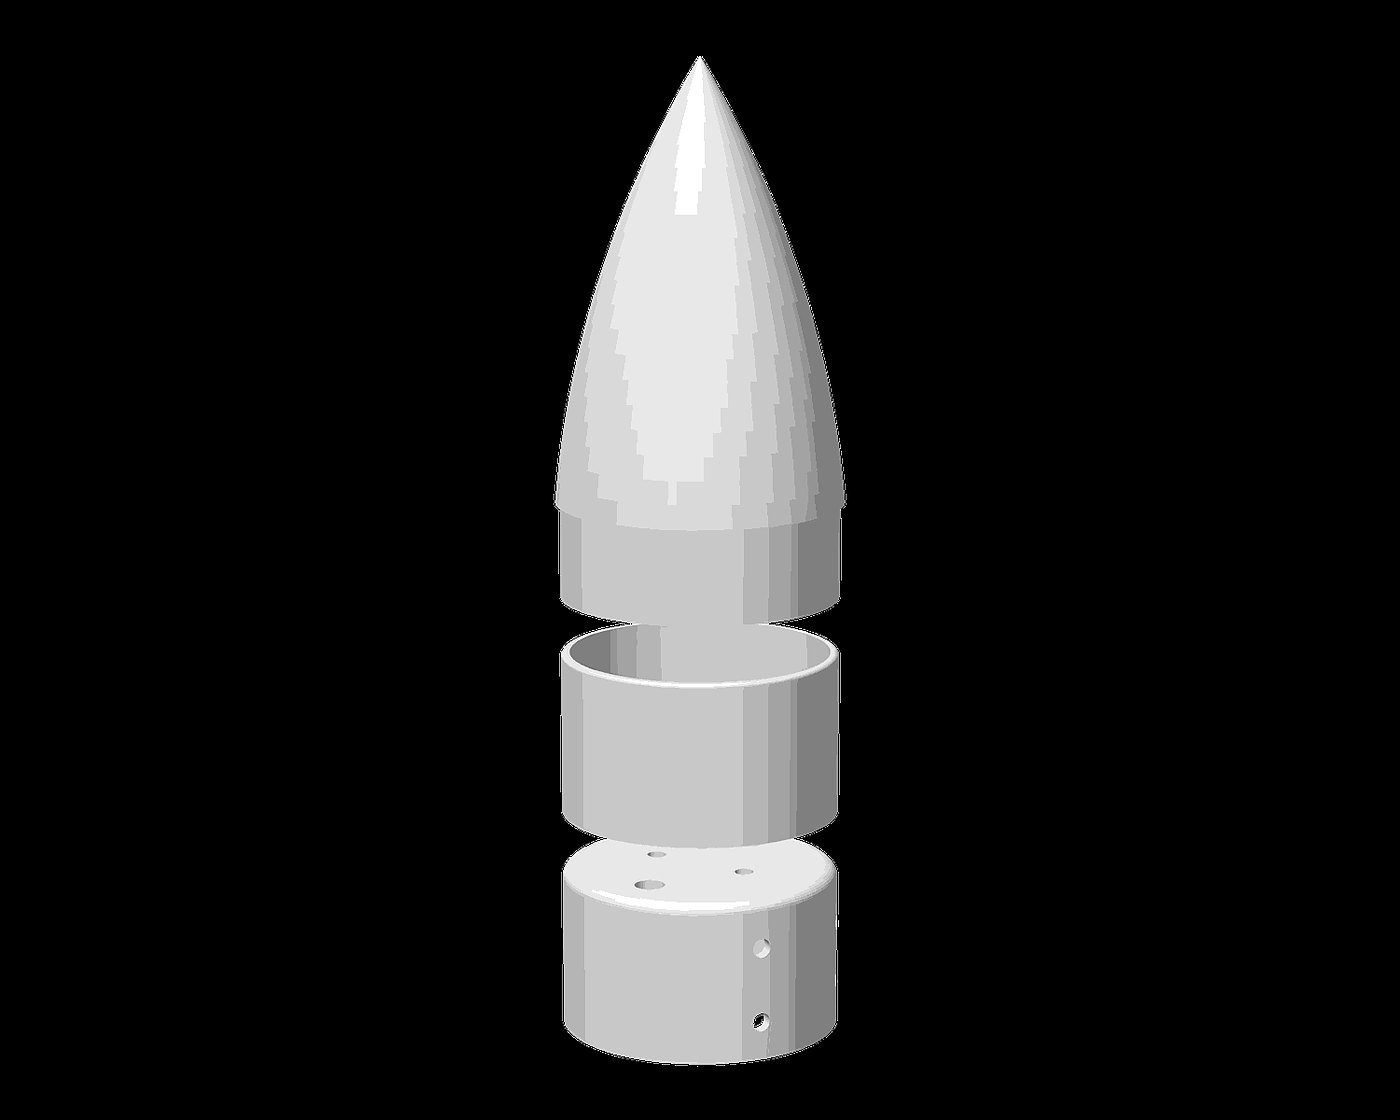
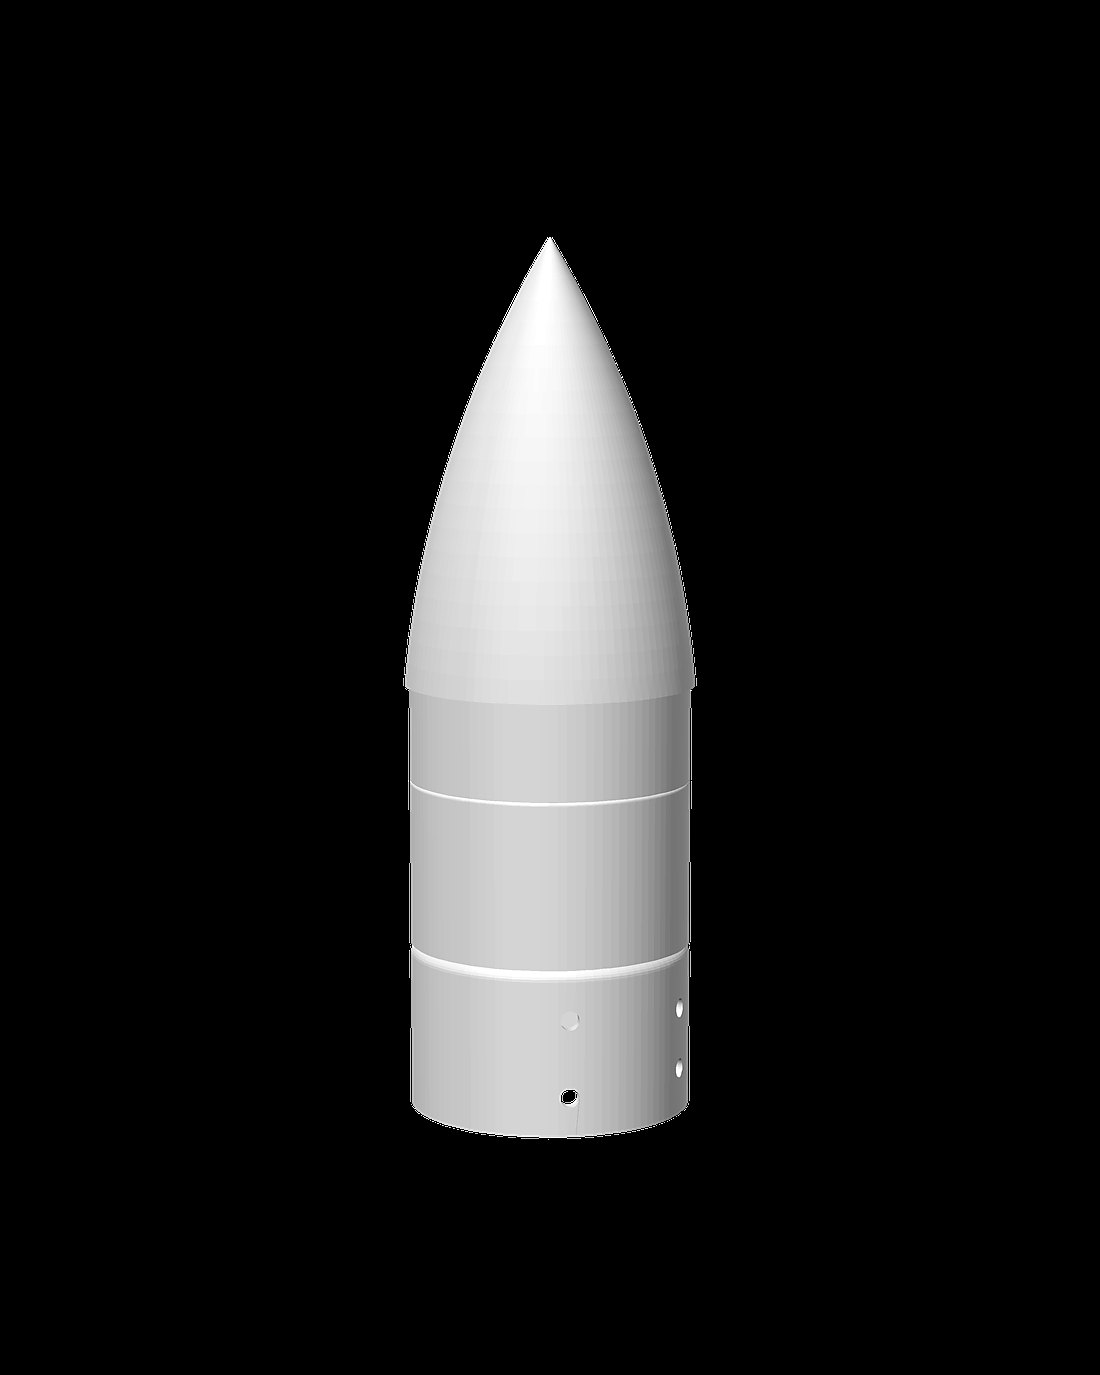
Die Bergungssektion mk7 in Explosionsdarstellung, CAD-RenderingBergung · mk7
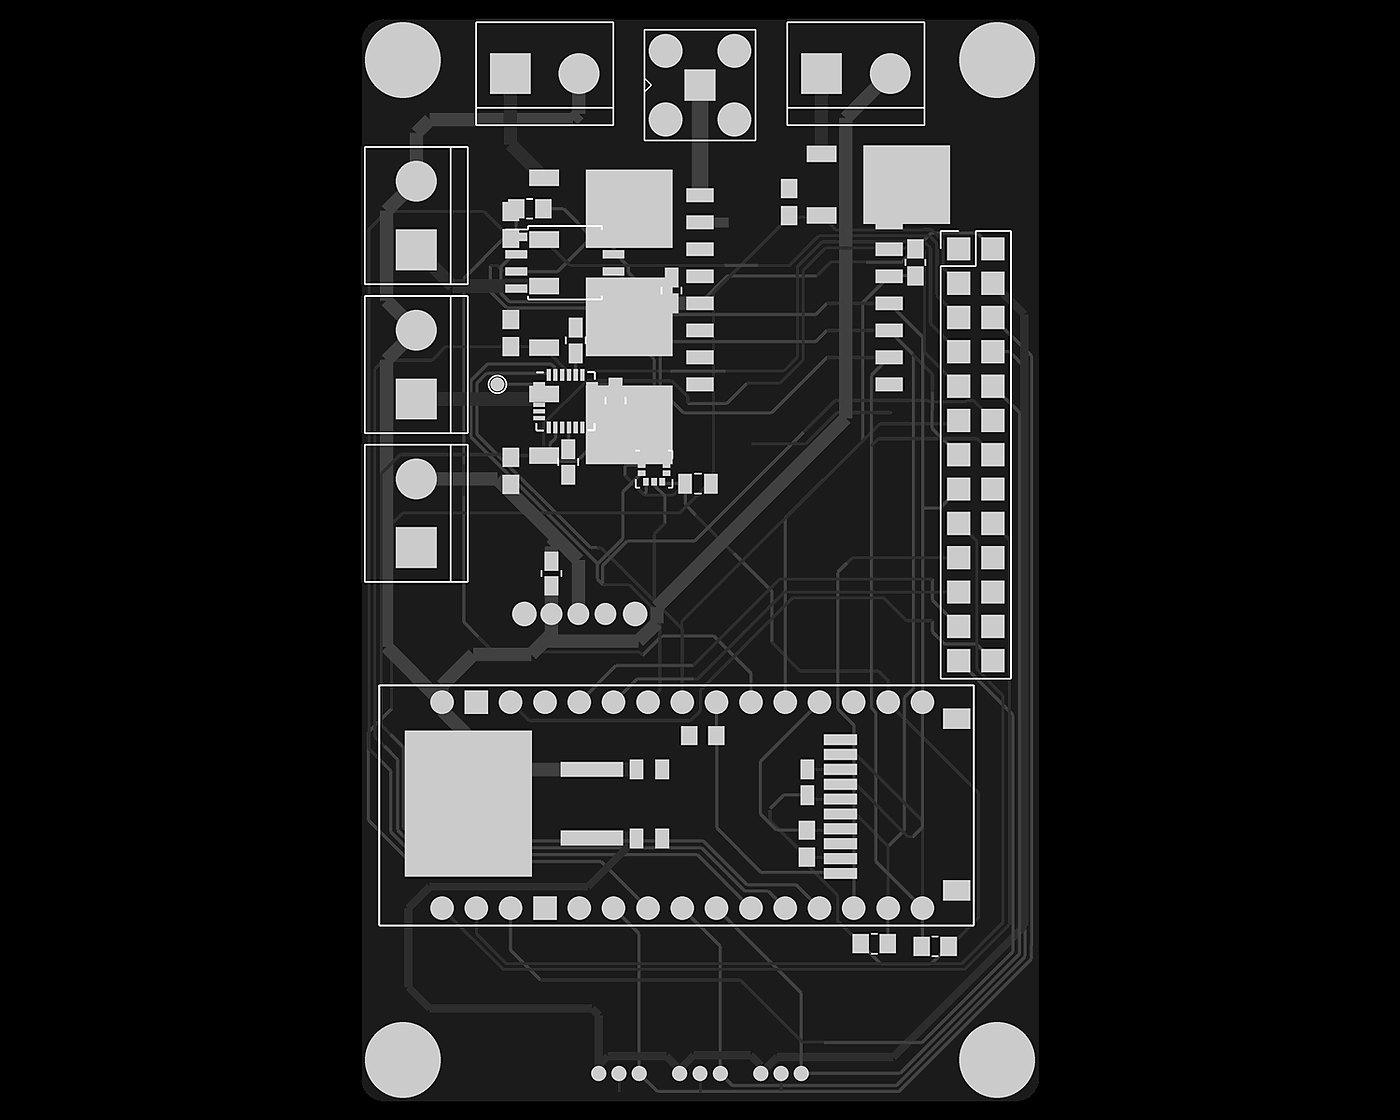
Der Flugrechner HRKULES V3, dargestellt aus dem KiCad-LayoutAvionik · V3
Erprobungsträger
EA-475-mm-Rumpf
Flugrechner
HRKULES V3RP2040
Gegründet
2019unabhängig
1.0

Programm

erow gibt es seit 2019. Jede Rakete der Reihe schließt eine Problemklasse ab, bevor die nächste angegangen wird; die Subsysteme führen eigene Revisionsnummern, unabhängig vom Fahrzeug, in dem sie fliegen.
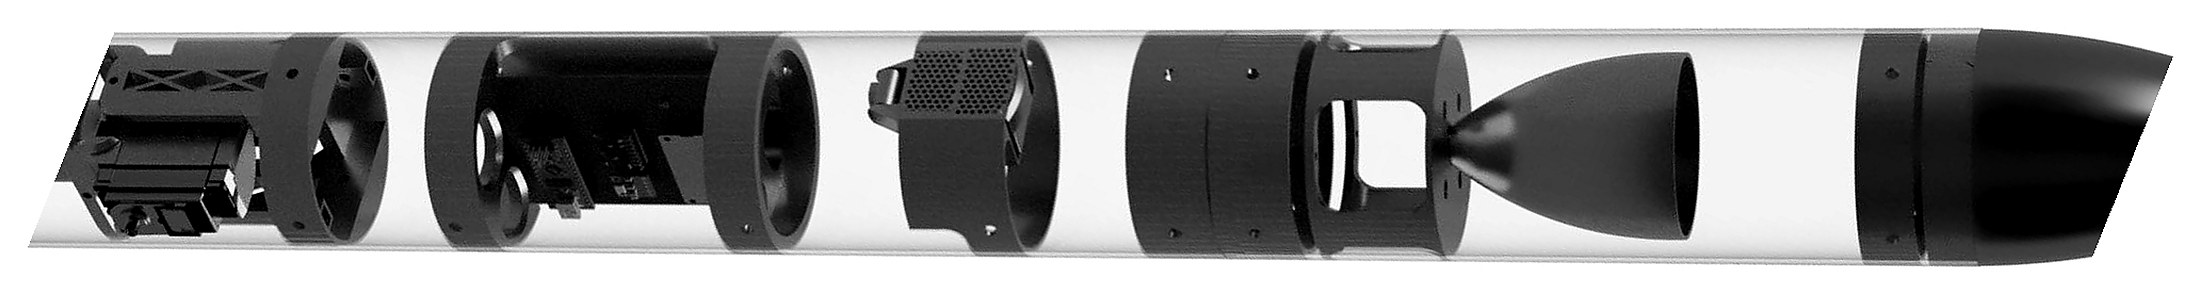
Schnittdarstellung der EA-4, waagerecht: Gimbal-Sektion, Avionikbucht, Bergungssektion und Nasenkonus
Abb. 1.1  –  Innenaufbau der EA-4, Schnittdarstellung · von hinten nach vorn: Gimbal-Sektion, Avionikbucht, Bergungssektion, Nasenkonus
Die EA-2 auf einer Kiesfläche: ein gelbes Rohr mit weißer Spitze und drei Leitwerksflächen
EA-2 auf der Startfläche
Eine ausgebrannte Triebwerkshülse im Gras neben einer verbrannten Stelle
EA-2, die Startstelle nach dem Abheben
EA-2 bei der Zündung, aus der Bordkamera gesehen
Die EA-4-Erprobungszelle vor weißem Hintergrund: ein Pappröhrenrumpf mit gedruckten Endstücken
EA-4-Erprobungszelle
Fahrzeugserie
FahrzeugZeitraumKonfigurationErgebnis
EA-22020Ungelenkt, drei Flossen, FeststoffmotorFlugserie mit Bordkamera; Zündung, Startablauf und Bergung per Ausstoßladung
EA-32021Erste gesteuerte RaketeErstes Gimbal samt Lenkeinheit; eigene Fallschirm-Bergungssektion
EA-42022 →75 mm, kardanisch gelagerter Motor, HRKULES-AvionikAktueller Erprobungsträger – Gimbal mk10, Bergung mk7, Avionik V3
Revisionsstand der Subsysteme
SubsystemRevisionenAktuelle AusführungStatus
Schubvektorsteuerungmk1 → mk1075-mm-Gimbal, zwei Servos, SchubstangenPrüfstandstest
Bergungmk1 → mk7Pyrotechnisch ausgelöster KolbenausstoßPrüfstandstest
Avionik – HRKULESV1 → V3RP2040, KiCad-LayoutPrüfstandstest
Bodenstation–433-MHz-Empfänger, 3D-gedrucktes GehäuseFertiggestellt
Startrampev3Funkanbindung an Ground ControlIn Entwicklung
3.0

Architektur

Ein Durchlauf der festen 200-Hz-Schleife: IMU und Barometer auslesen, den Zustandsautomaten über einen Phasenwechsel entscheiden lassen, die Zustandsschätzung aktualisieren und im Antriebsflug beide PID-Achsen berechnen und die Servos ansteuern. Anschließend wird der Zyklus aufgezeichnet und das Telemetriepaket gesendet. Phasenwechsel richten sich nach dem, was die Sensoren melden.

Architektur der HRKULES-Flugsoftware Die Sensordaten von IMU und Barometer speisen einen Navigationsblock, der sowohl den Flug-Zustandsautomaten als auch die beiden PID-Lageregler versorgt. Die Regler steuern die Gimbal-Servos an; der Zustandsautomat steuert den Pyrokanal und gibt die Regelung frei. Jeder Zyklus wird in den internen Flash geschrieben und als kompaktes Paket über den Funk-Downlink gesendet. SENSORIK NAVIGATION FÜHRUNG & REGELUNG AKTORIK DATENHALTUNG MPU6050 6-Achsen-IMU Beschl. · Gyro · Temp. BMP180 barometrische Druckhöhe LAGE rotX · rotY · rotZ Körper- → Weltsystem ZUSTANDSSCHÄTZUNG Kalman: Baro + Beschl. Höhe · Geschwindigkeit PID · ZWEI ACHSEN je Achse unabhängig Sollwert 0° ZUSTANDSAUTOMAT Flugphasen · sensorgetriggert GIMBAL-SERVOS 2 Achsen, Stellbereich vor der Ausgabe begrenzt PYROKANAL Hauptschirm-Ladung, vom Flugrechner gezündet SD-KARTE Parameter & Auslösehöhen W25Q-FLASH vollständiges Paket, nur im Flug RFM95W · 433 MHz Kompaktpaket, 50 Hz BODENSTATION Live-Telemetrie · Fehlerwort gibt die Regelung frei geschlossener Regelkreis · Reaktion der Rakete wird in jedem Zyklus neu erfasst Konfiguration, beim Start gelesen
Abb. 3.1  –  HRKULES-Flugsoftware – Signalfluss, Regelkreis und Datenverarbeitung
  1. 01

    Messung

    Ein Inertialsensor und ein Barometer messen Beschleunigung, Drehung, Temperatur und Druck.

  2. 02

    Navigation

    Die Lage wird berechnet und ins Weltkoordinatensystem gedreht. Ein Kalman-Filter verschmilzt Barometer und Beschleunigungssensor zu Höhe und Vertikalgeschwindigkeit.

  3. 03

    Führung und Regelung

    Der Zustandsautomat entscheidet, in welcher Flugphase sich die Rakete befindet. Im Antriebsflug regelt jede Achse mit einem eigenen PID-Regler auf null Abweichung, und der Zustandsautomat gibt diesen Regelkreis frei und stoppt ihn.

  4. 04

    Aktorik

    Zwei Servos bewegen das Gimbal, wobei ihr Stellweg vor jedem Schreibvorgang in der Software begrenzt wird. Den Pyrokanal steuert allein der Zustandsautomat an.

  5. 05

    Datenhaltung und der geschlossene Regelkreis

    Jeder Zyklus wird im Flash protokolliert und als kompaktes Paket an die Bodenstation gesendet. Die Einstellungen kommen beim Start von der SD-Karte. Die Reaktion der Rakete wird in jedem Zyklus erneut gemessen: Der Regelkreis ist geschlossen.

4.0

Flugsoftware

Die Flugsoftware ist um einen Zustandsautomaten herum gebaut. Jeder Phasenwechsel wird aus den Sensordaten erkannt und entprellt, jede Phase hat ihre eigene Zeitsperre, und ein Reserve-Timer deckt die Auslösung ab. Jeder Übergang löst eigene Aktionen aus: Gimbal, Auslöseladung und Flugprotokoll werden jeweils im richtigen Moment bedient.

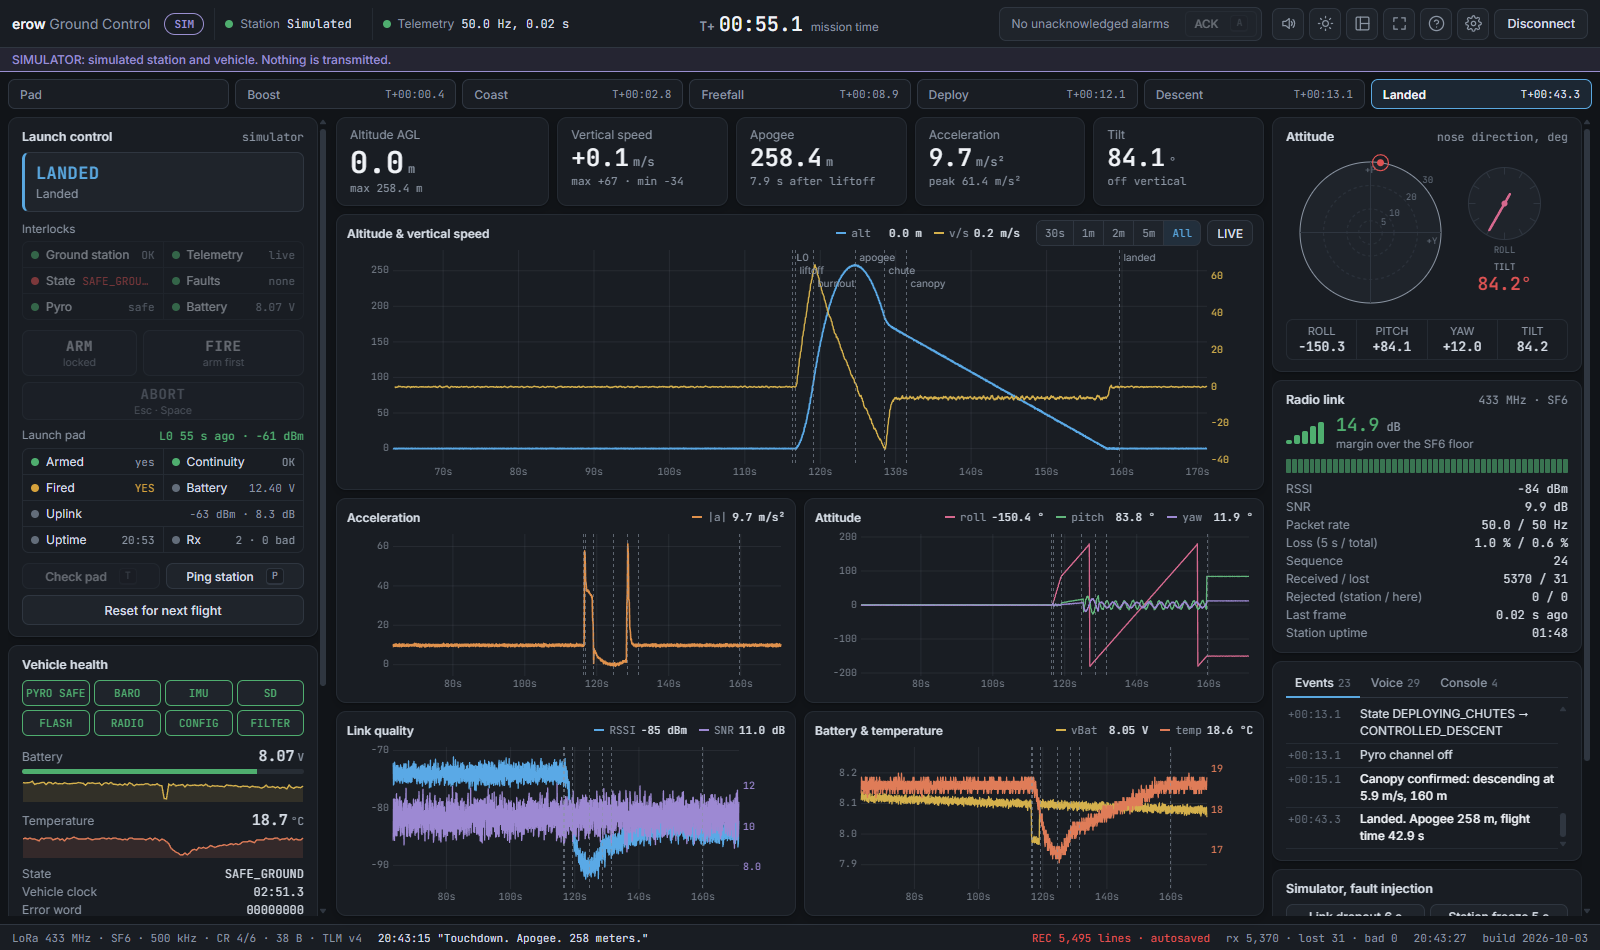
Auf der Rampe 0 m  ·  T−1.0 s
Höhe über der Zeit eines simulierten Flugs Die Höhenkurve eines simulierten Flugs, beim Scrollen gezeichnet, von der Rampe über Antriebsflug, Aufstieg, Abstieg, Auslösung und Schirm bis zur Landung. Höhe (m) Zeit seit dem Start

Simulierter Flug aus der Software-in-the-Loop-Simulation von HRKULES. Kein echter Flug.

  1. 01

    Auf der Rampe

    Der Flugrechner liest seine Sensoren und wartet. Der Start wird erkannt, wenn die Beschleunigung vom Ruhewert abweicht und über mehrere aufeinanderfolgende Messwerte so bleibt.

  2. 02

    Antriebsflug

    Die Gimbal-Servos werden angesteuert, und beide Achsen werden in jedem Zyklus geregelt. Jeder Zyklus wird im Flash protokolliert.

  3. 03

    Schubfreier Aufstieg

    Brennschluss wird erkannt, wenn die Beschleunigung abfällt und niedrig bleibt, und nie bevor die erwartete Brennzeit verstrichen ist.

  4. 04

    Gipfelpunkt und Abstieg

    Der Gipfelpunkt wird erkannt, wenn Höhe oder Vertikalgeschwindigkeit zeigen, dass der Aufstieg vorbei ist, und nicht zu früh nach dem Start. Die Rakete fällt, während der Flugrechner auf die Auslösehöhe wartet.

  5. 05

    Auslösung

    Liegt die gefilterte Höhe unter der Auslösehöhe oder ist der Reserve-Timer abgelaufen, zündet der Flugrechner die Ladung auf dem Pyrokanal.

  6. 06

    Unter dem Schirm

    Der Ruck des sich öffnenden Schirms wird an der Beschleunigung erkannt, oder das Öffnen wird nach kurzer Zeit angenommen.

  7. 07

    Gelandet

    Die Landung wird erkannt, wenn die Vertikalgeschwindigkeit eine Weile nahe null bleibt, oder nach einem Gleitzeitlimit. Anschließend wird das Flugprotokoll vom Flash auf die SD-Karte kopiert.

Phasenwechsel
aus den Sensordaten erkannt, entprellt
Aktionen
ein Callback je Übergang
Fehlerbehandlung
je Subsystem erfasst, aktuell und gespeichert
Startfreigabe
ein ausgefallenes flugkritisches Subsystem hält die Rakete am Boden
Telemetrie
Phase und Fehlerstatus in jedem Paket
Hintergrund

Fehler werden zweifach erfasst: die aktuell anstehenden und alle, die seit dem Start aufgetreten sind. Ein Fehler, der nur zeitweise auftritt, bleibt in der aktuellen Anzeige unsichtbar – dafür gibt es die Speicherung. Fällt beim Start ein flugkritisches Subsystem aus, startet die Hauptschleife gar nicht erst und die Status-LED blinkt: Die Rakete bleibt am Boden, statt mit unzuverlässigen Daten zu fliegen.

Wie die Höhe geschätzt wird

6.0

Startbetrieb

Starts folgen einem schriftlichen Ablauf, der laut vorgelesen und Schritt für Schritt abgehakt wird: Vorbereitung, Sicherheit, Aufbau, Countdown, Bergung und Daten.

  1. 01Flight Readiness
  2. 02Pack & Prep
  3. 03Safety Briefing
  4. 04Ground Station Setup
  5. 05Pad Setup
  6. 06Rocket Prep
  7. 07Arming & Launch
  8. 08Abort & Misfire
  9. 09Bergung
  10. 10Data & Next Flight
  11. 11GCS Guide
  12. 12Quick Reference

Scharf und sicher

Rocket hot
Auslöseladung eingebaut und XT60 gesteckt
Rocket safe
XT60 gezogen
Pad hot
Zünder angeschlossen und Pad-Schlüssel auf EIN
Pad safe
Pad-Schlüssel auf AUS

Sechs Rollen: Startleiter, GCS-Bediener, Pad-Team, Beobachter, Bergung und Bauteam.

  1. 01

    Vor dem Starttag

    Flight Readiness etwa eine Woche vorher, früh genug, um Dinge zu beheben, und Pack & Prep am Abend davor.

  2. 02

    Bei der Ankunft

    Jemand liest allen die Sicherheitsbelehrung vor, bevor irgendetwas ausgepackt wird.

  3. 03

    Aufbau, parallel

    Bodenstation, Startrampe und Rakete werden gleichzeitig aufgebaut, am Laptop, an der Rampe und am Vorbereitungstisch. Jede Liste endet mit allem im sicheren Zustand.

  4. 04

    Der Countdown

    Der Startleiter liest Arming & Launch laut vor, Schritt für Schritt, und wartet auf jede Antwort. Läuft etwas anders, wechselt das Team zu Abort & Misfire.

  5. 05

    Nach dem Flug

    Nach der Landung folgen Recovery und Data & Next Flight. Die Anleitung für Ground Control und die Kurzübersicht liegen den ganzen Tag neben dem Laptop.

7.0

Abbildungen

Hardware, Erprobungsträger und CAD aus der laufenden Kampagne.
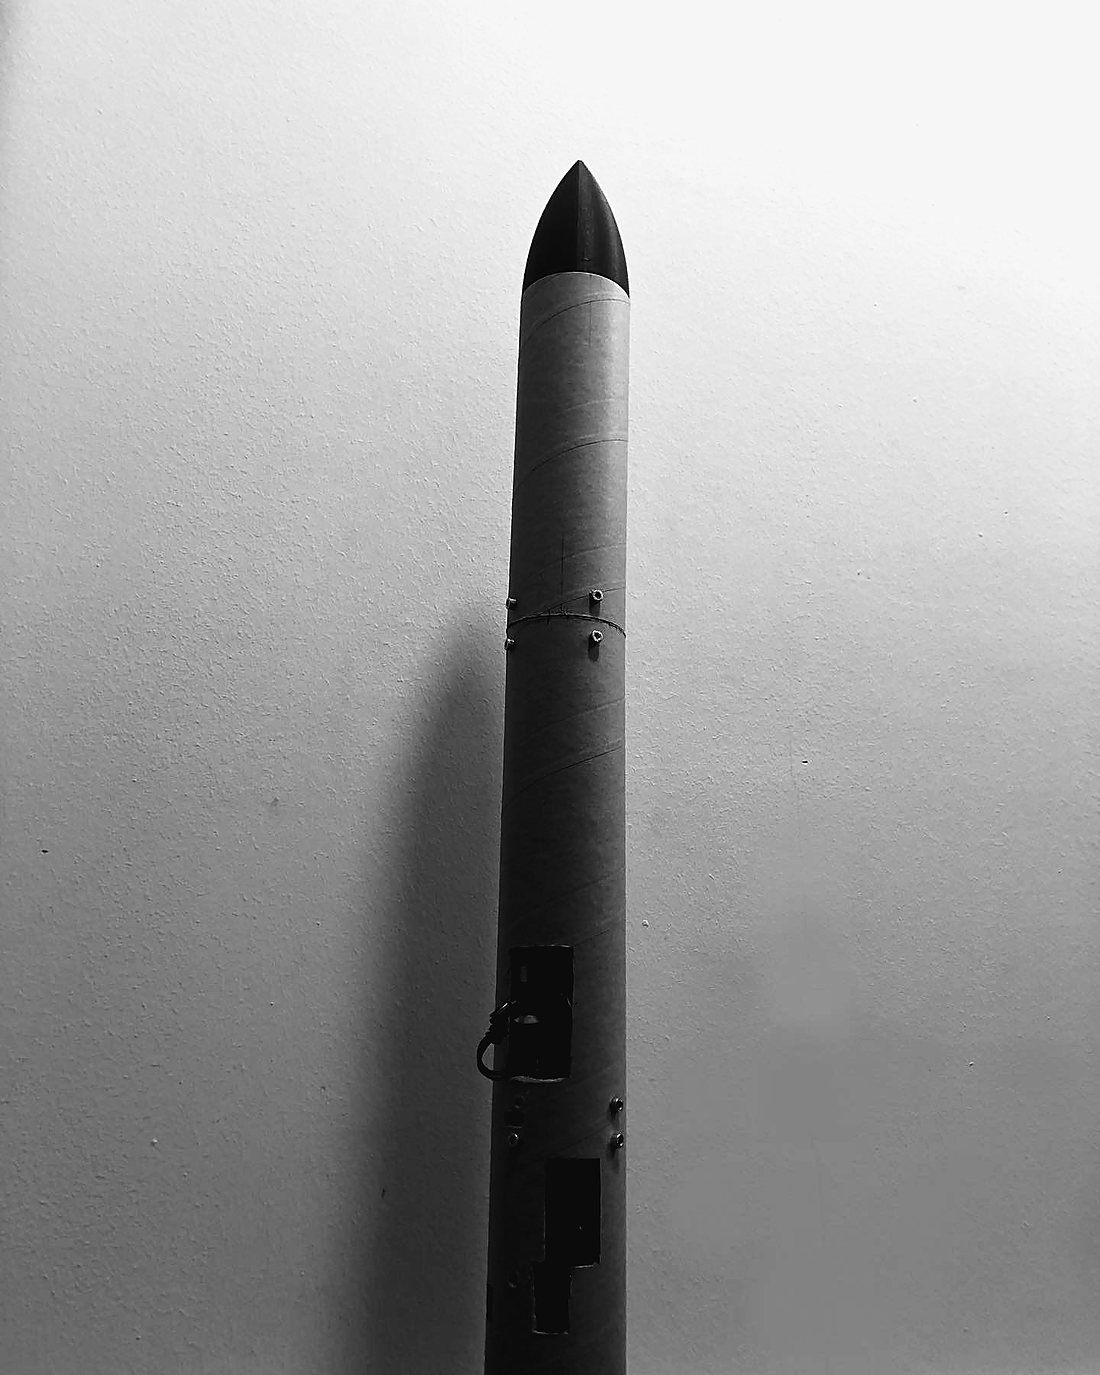
Der EA-4-Rumpf während der Integration, Zugangsklappen geöffnet
7.1 – EA-4-Rumpf, Integration
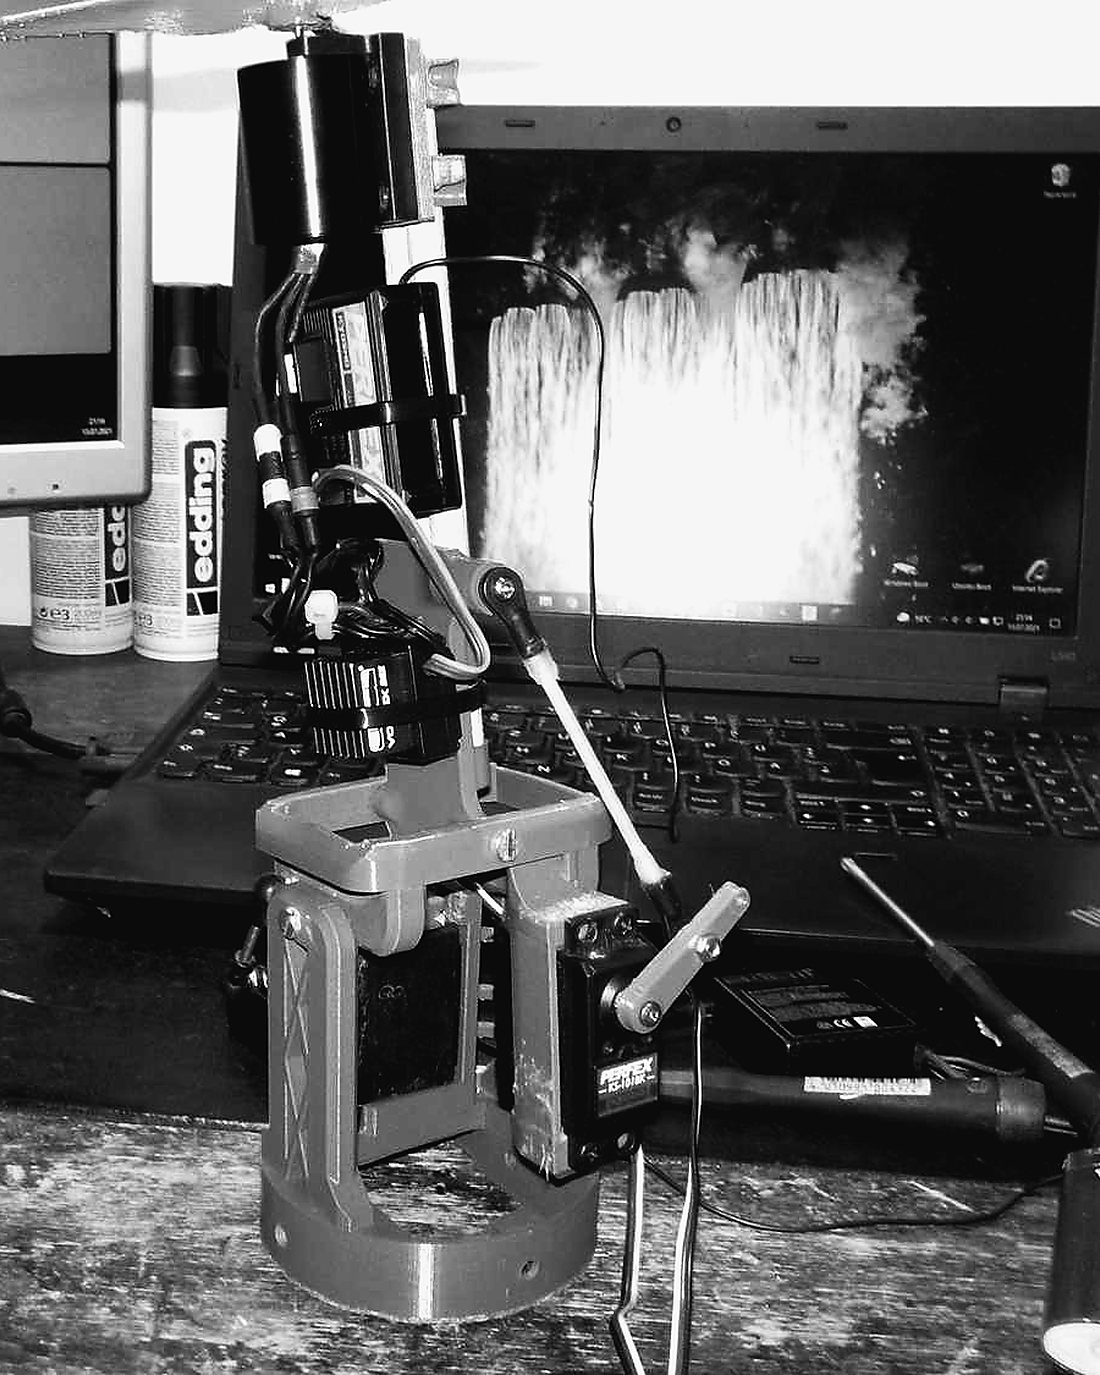
Das Gimbal, neben einem Laptop auf einem Teststand eingespannt
7.2 – Gimbal-Teststand
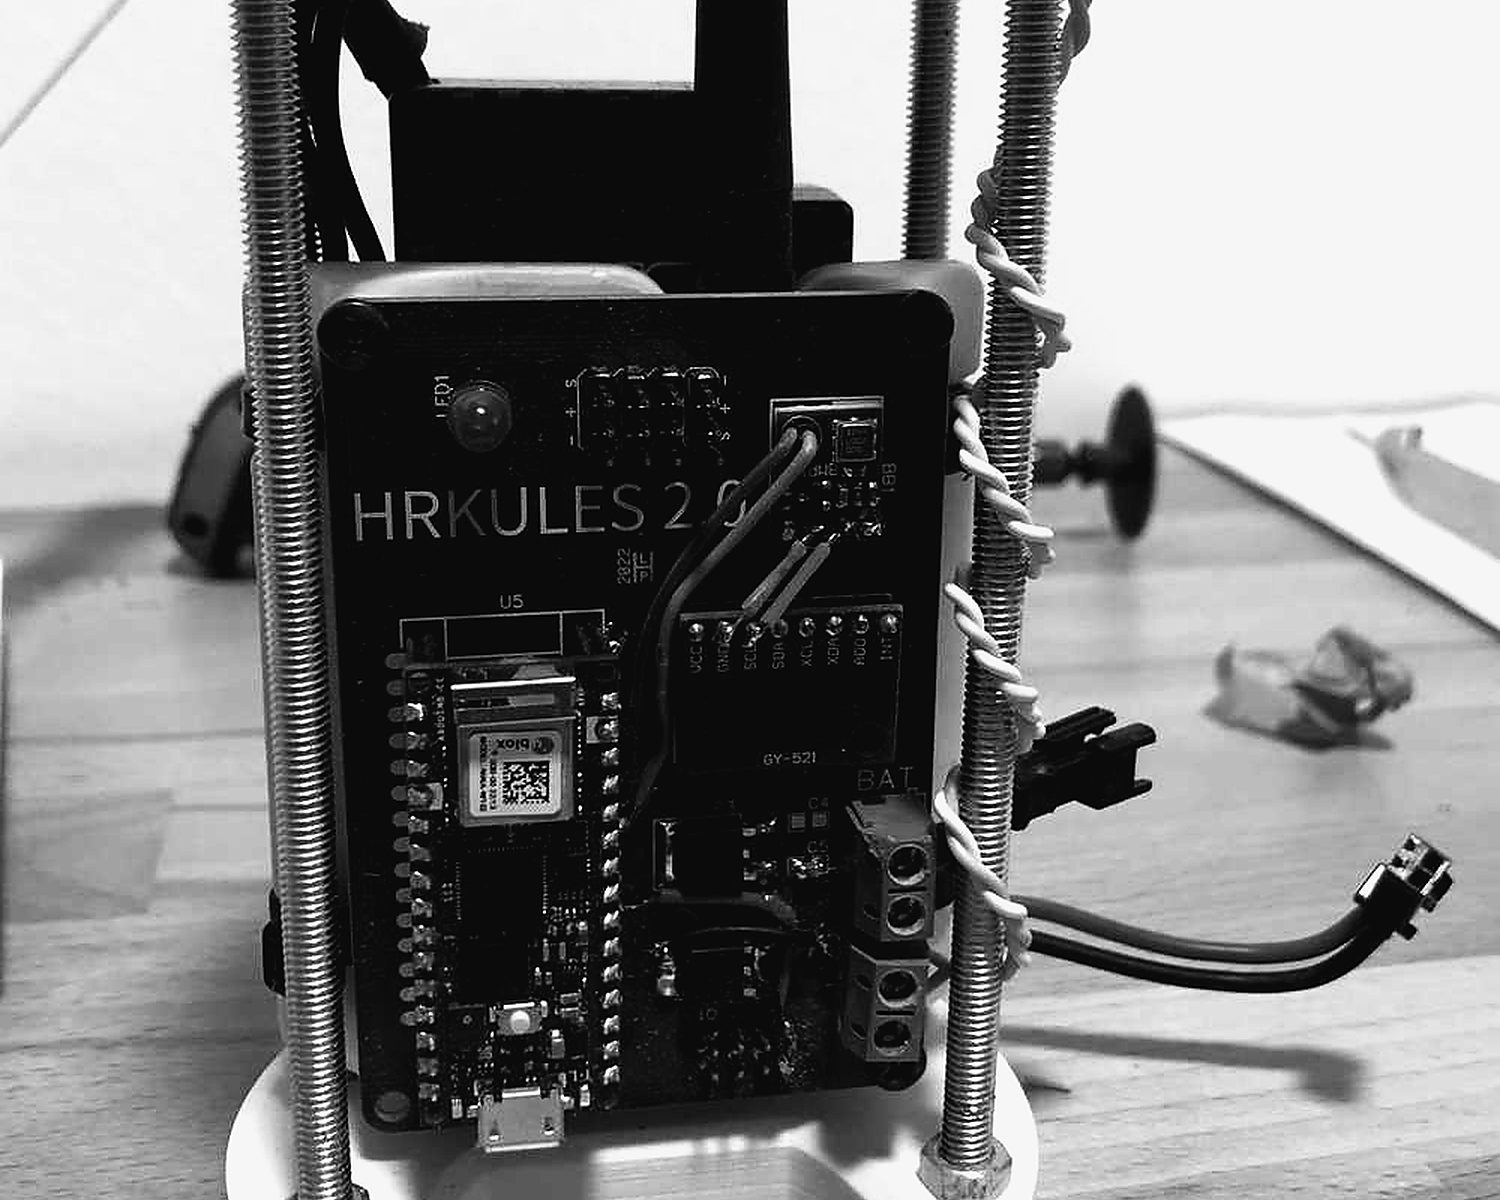
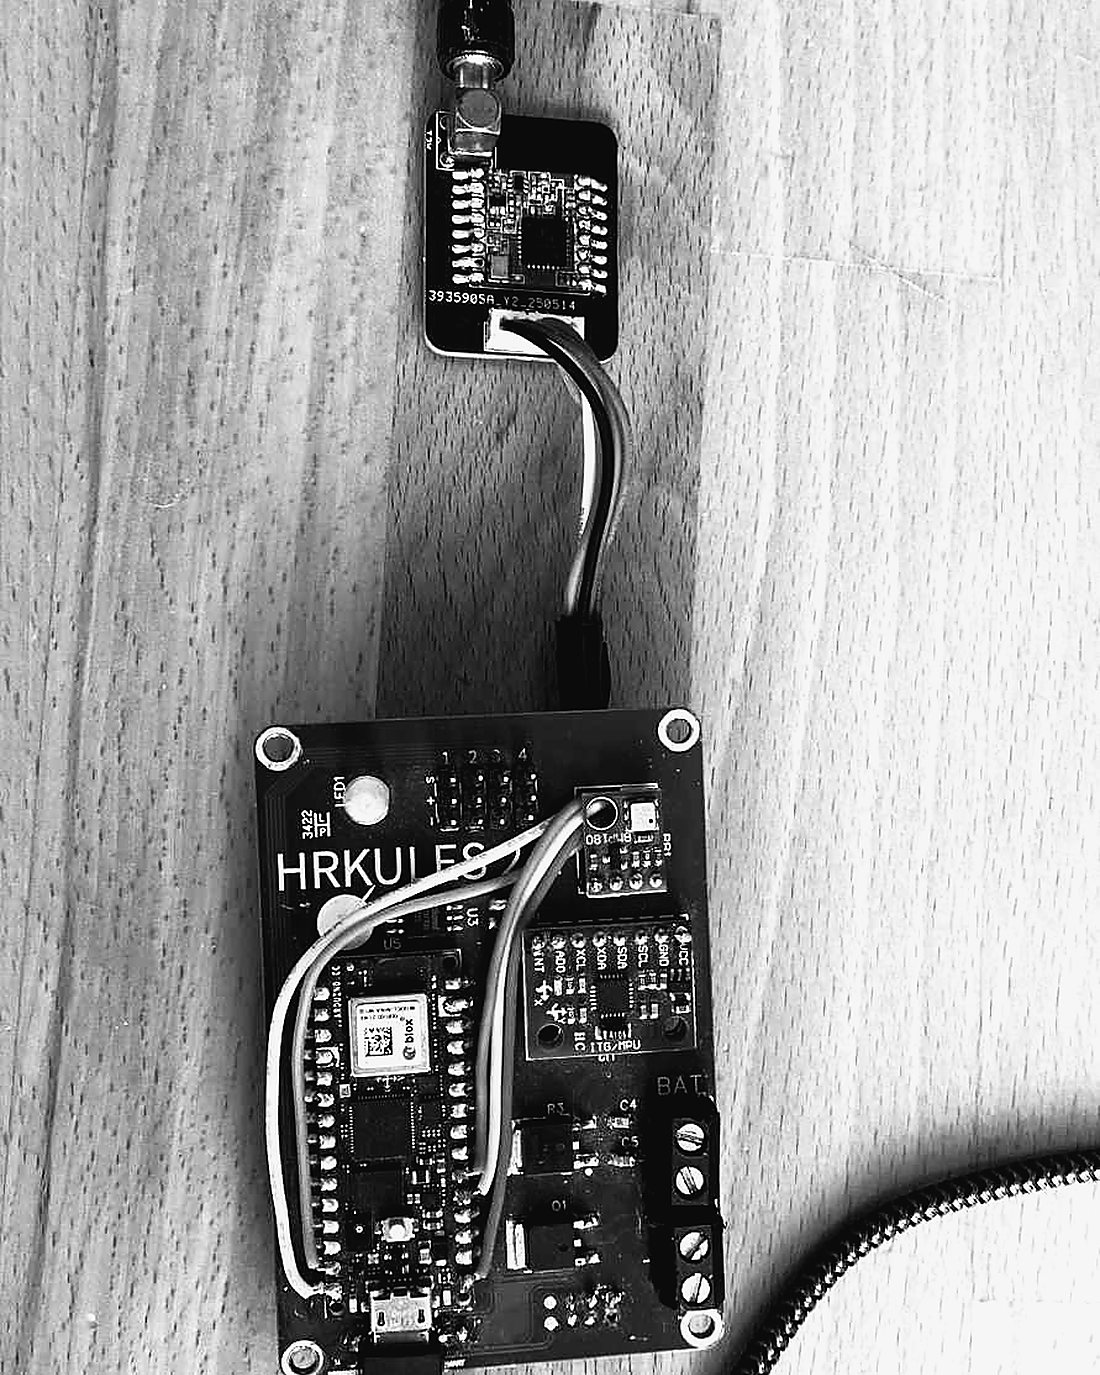
Eine HRKULES-Platine, auf dem Arbeitstisch verdrahtet
7.3 – HRKULES, Verdrahtung auf dem Arbeitstisch
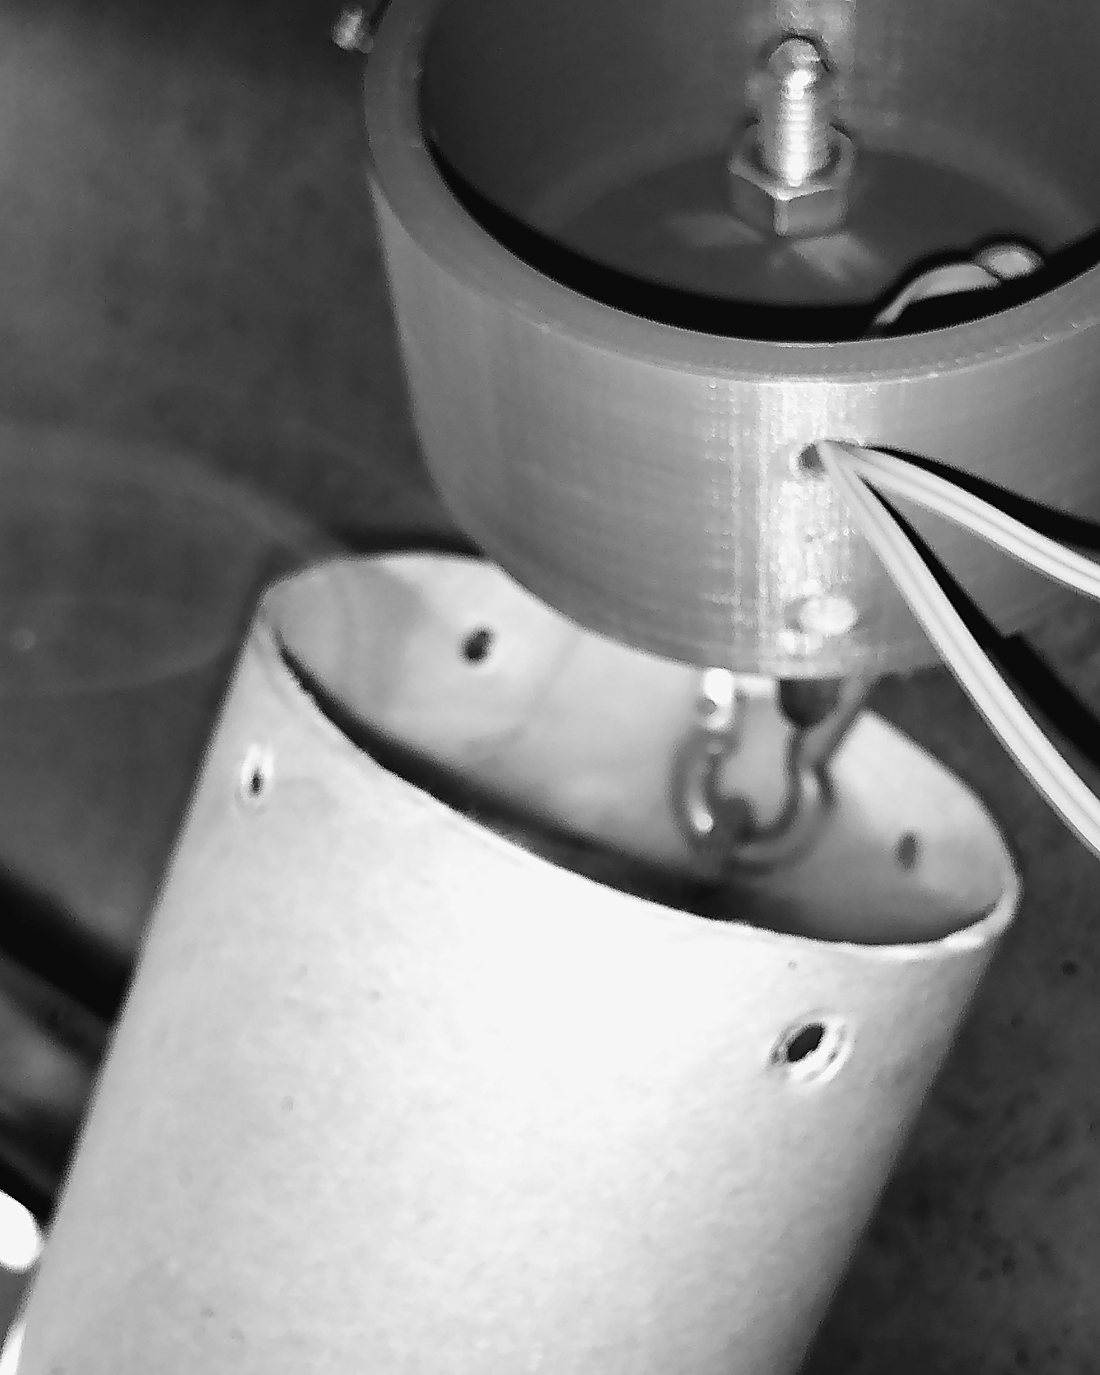
Der Bergungs-Kuppler, bei einem Trenntest aus dem Rumpf gehoben
7.4 – Trenntest der Bergung
Das Gimbal mk10 von unten, CAD-Rendering
7.5 – Gimbal mk10, Unterseite · CAD
Die montierte Bergungssektion mk7, CAD-Rendering
7.6 – Bergung mk7 · CAD
Zwei 3D-Drucker auf einer Werkbank
7.7 – Die Druckerwerkstatt