Schubvektorsteuerung
Ein Feststoffmotor brennt, bis er leer ist, ganz gleich, wohin die Rakete zeigt. Das Gimbal richtet stattdessen den Schub: eine zweiachsige Aufhängung, zwei Servos, Schubstangen und ein Regler, der nur arbeitet, solange der Motor brennt.
3D-Schemazeichnung, nicht die echte Geometrie.
-
01
Der Mechanismus
Die einzige Steuermöglichkeit eines Feststoffmotors ist die Richtung seines Schubs. Der Motor sitzt in einem zweiachsigen Gimbal: zwei ineinanderliegende Ringe, die jeweils von einem Servo über eine Schubstange gedreht werden. Kippt der Motor, kippt die Schubachse, und das dreht die Rakete.
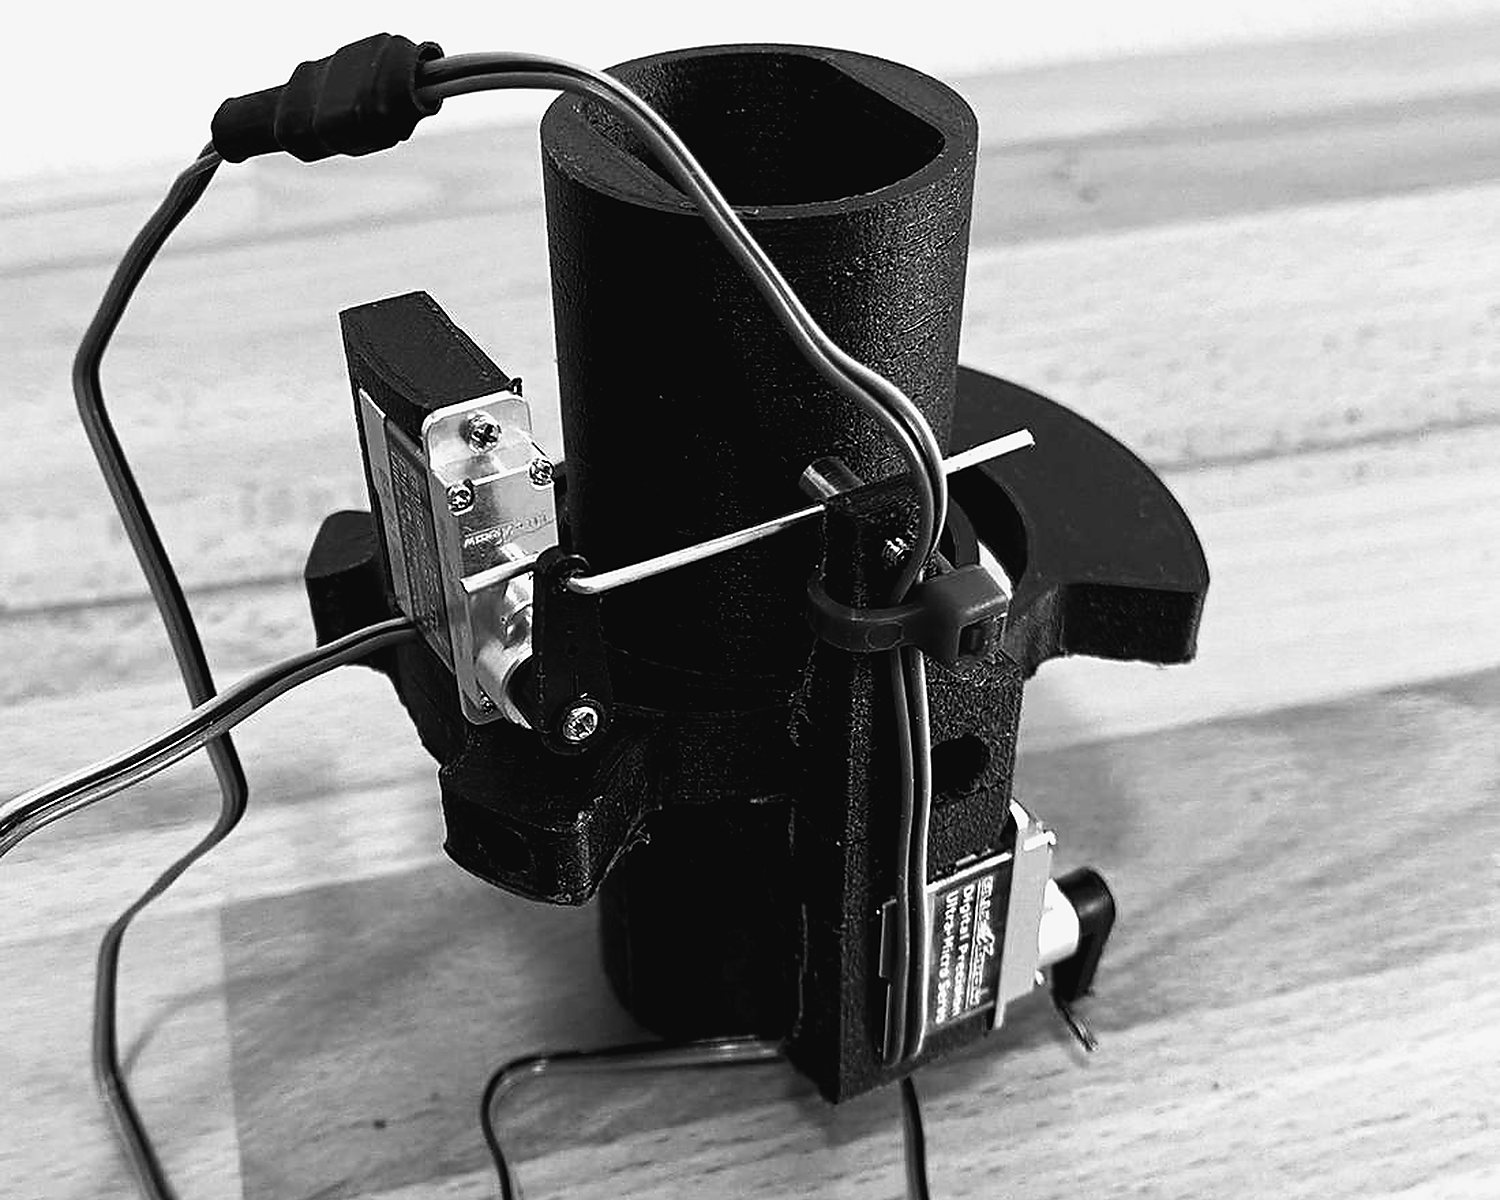
Abb. 2.1 – Gimbal mk10 · aufgebaute Hardware und CAD -
02
Messung
In jedem Zyklus des Brennvorgangs liest der Flugrechner Nick- und Gierwinkel aus der IMU. Die gemessene Lage wird mit dem Ziel verglichen: senkrecht nach oben, null Grad auf beiden Achsen.
-
03
Regelung
Jede Achse hat ihren eigenen PID-Regler. Die Abweichung zwischen gemessenem Winkel und Ziel wird zum Servo-Befehl: ein proportionaler Anteil für die aktuelle Abweichung, ein Differenzialanteil, der darauf reagiert, wie schnell sie sich ändert, und ein Integralanteil für bleibende Abweichungen. Die Verstärkungen werden auf dem Prüfstand abgestimmt und beim Start von der SD-Karte gelesen, sodass die Rakete am Startplatz ohne Entwicklungsumgebung neu abgestimmt werden kann.
Die Animation ist eine Schemazeichnung. Verstärkungen und Grenzen sind beispielhaft und nicht die Flugwerte.
-
04
Grenzen und Selbsttest
Beide Achsen werden in der Software auf ein Stellfenster um die Mitte begrenzt, bevor etwas an die Servos geschrieben wird, sodass ein Reglerfehler das Gimbal nicht in die mechanischen Anschläge treiben kann. Beim Einschalten fährt der Regler beide Achsen durch ihren Bereich und zurück, eine sichtbare Bestätigung, dass der Stellpfad lebt, bevor der Motor scharf gemacht wird. Das Gimbal ist nur im Antriebsflug aktiv: Die Servos werden beim Abheben angesteuert und beim Brennschluss freigegeben.
-
05
Technische Daten
- Revision
- mk10 (mk1 → mk10)
- Rumpf
- 75 mm
- Achsen
- 2 – Nicken, Gieren, unabhängig
- Regelung
- PID je Achse, Sollwert 0°
- Aktiv
- nur im Antriebsflug
- Parametrierung
- beim Start von der SD-Karte geladen
- Stellbereich
- in jedem Zyklus vor der Ausgabe begrenzt
- Aktorik
- 2 Servos, über Schubstangen


